 | AUTORE Ing. Daniele Longo, Ingegnere Meccanico e socio fondatore di SicurOtto S.r.l., opera come CSP/CSE, Lead Auditor e RSPP adottando una visione multidisciplinare per la risoluzione di criticità sistemiche. Da sempre appassionato di automobili e interessato all’impiantistica elettrica e all’elettronica di potenza, considera l’attuale elettrificazione del parco veicoli non solo una grande sfida tecnica, ma una straordinaria opportunità per esplorare nuovi scenari ingegneristici e professionali. |
Incipit:
Dal Sistema IT isolato dalla massa alla gestione dell’energia intrappolata (Stranded Energy), passando per i rischi capacitivi degli inverter e la differenza tra le diagnosi di bordo con i test di isolamento in officina. Un’analisi topologica dettagliata dell’architettura HV per comprendere come l’ingegneria automotive mitiga il rischio elettrico e perché la qualifica professionale resta l’unica vera barriera salvavita.
Introduzione e aspetti generali
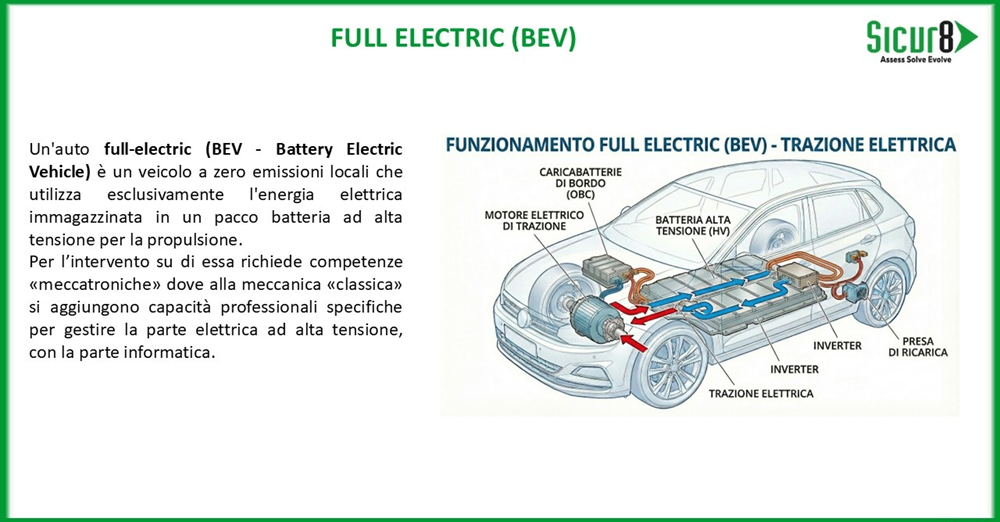
Da qualche anno, stiamo assistendo ad una costante diffusione di automobili e mezzi pesanti la cui trazione è affidata anche, o totalmente, a motori elettrici. Detta distinzione parte dal presupposto che un motore elettrico possa dare solo un piccolo “aiuto” al motore termico in determinati punti in cui la curva di coppia presenta delle criticità e allora parleremo di mild-hybrid. Diversamente un autoveicolo con un sistema definito full-hybrid ha la possibilità di muoversi in modalità esclusivamente elettrica anche se con una autonomia di qualche chilometro. La configurazione “full electric”, invece, prevede esclusivamente una trazione affidata ad uno o più motori elettrici.
Questa prima e quasi basilare classificazione fa emergere immediatamente un aspetto fondamentale unendo i concetti di potenza meccanica ed elettrica. In termini squisitamente meccanici, la potenza è rappresentata dal prodotto di coppia e velocità angolare, quindi per muovere un mezzo devo applicare una potenza tale da poter vincere la coppia resistente del mezzo e permettergli una velocità congrua. Nel momento in cui colleghiamo il motore ad una sorgente elettrica la potenza elettrica che dovrò fornire sarà pari alla tensione moltiplicata per la corrente (a meno di un fattore che tiene conto dello sfasamento). Questo aspetto dimostra perché un motore funzionante a 48 Volt (tipico dei sistemi MHEV) non può movimentare in autonomia un veicolo, semplicemente perché quella potenza necessaria la otterrei con correnti molto elevate. Per questo motivo le full-hybrid e le full-electric utilizzano tensioni molto elevate in modo da avere correnti di lavoro molto basse (che poi è la logica della distribuzione di energia attraverso gli elettrodotti, dove abbiamo produzione in Media tensione, poi Alta o altissima tensione per i “lunghi viaggi” e riconversione ai valori di utilizzo).
In estrema sintesi, questa logica ha portato i produttori di autoveicoli a produrre architetture a valori di tensione sempre più elevati, tipicamente a 350-400 Volt, ma sono già presenti e in via di diffusione architetture a 800 Volt. Va da sé che i detti vantaggi energetici devono fare i conti con una serie di peculiarità riguardanti la sicurezza elettrica a 360 gradi, quindi relativa agli utilizzatori, agli autoriparatori, ai soccorritori e anche semplicemente ad un autista che con un carro attrezzi recupera un’auto in panne.
I tecnici del settore automotive, hanno dovuto “prendere in prestito” l’unico riferimento possibile in termini di valutazione del rischio elettrico estrapolando le logiche procedurali presenti all’interno della stessa CEI 11-27, la quale definisce esplicitamente di non essere applicabile ai mezzi, automezzi, ecc. Tuttavia, riportava la stessa norma in premessa, che poteva essere comunque presa in riferimento ove mancassero delle norme specifiche. Lo scrivente ha avuto il grande privilegio di partecipare ai lavori di ideazione di una norma specifica, attualmente ancora in fase di stesura. Rimandando ad articoli successivi in merito all’analisi della norma, nel momento in cui la stessa verrà pubblicata, si voleva fare una analisi delle problematiche inerenti alla sicurezza elettrica, anche su come i progettisti hanno risposto alla sfida di un cambiamento epocale nella autotrazione.
Prima di procedere con l’analisi dell’architettura tipica, occorre fare una precisazione per i “puristi” elettrotecnici. Infatti essendo l’architettura automotive classica basata sul valore della tensione dei servizi pari a 12 Volt, nelle applicazioni full-hybrid o full-electic con valore di tensione pari a 400 Volt si parla di “alta tensione” (negli impianti civili sarebbe categoria 1, quindi bassa tensione). Fatta questa precisazione analizziamo lo schema e le architetture tipiche di sistemi automotive che andremo a definire appunto ad “alta tensione”.
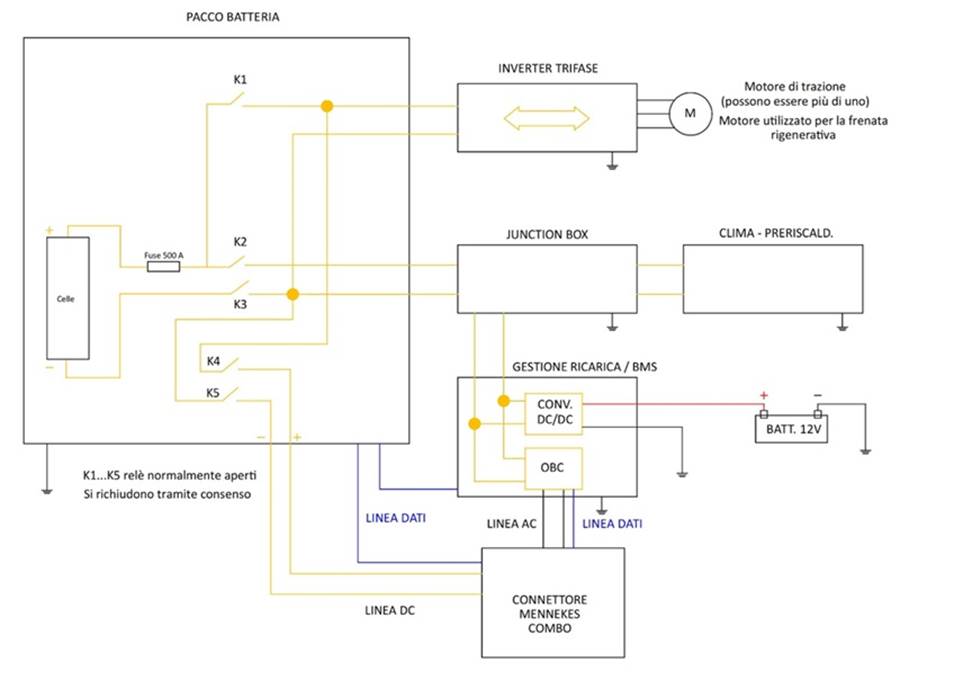
L’analisi dello schema a blocchi dell’architettura di potenza di un veicolo elettrico rivela come l’ingegneria automotive abbia affrontato il rischio elettrico ad alta tensione (HV). A differenza degli impianti civili, dove la sicurezza è spesso garantita da componenti passivi, attivi e da un riferimento fisso a terra, la sicurezza all’interno di un veicolo elettrico (EV) è un processo estremamente dinamico e attivo. Sezionando lo schema logico del powertrain, possiamo analizzare nel dettaglio come il veicolo mitiga il rischio e dove, paradossalmente, si annidano le criticità più severe durante la manutenzione.
Il Cuore del Sistema IT e la Segregazione dell’Energia
Il primo e fondamentale concetto di sicurezza intrinseca risiede nella scelta della topologia di rete: l’intera architettura ad alta tensione, a valle del pacco batteria, opera in un Sistema IT. Questo significa che il circuito di trazione è completamente isolato galvanicamente dal telaio metallico (chassis) della vettura. Solo, come si vede dallo schema, l’impianto a 12 volt utilizzato per i servizi prevede il collegamento “a massa” del negativo. In condizioni ottimali, un singolo guasto a terra – come il contatto accidentale di un cavo HV sguainato con la scocca – non provoca la folgorazione dell’operatore, poiché manca un percorso di richiusura della corrente verso la fonte di alimentazione. Tutte le masse metalliche dei componenti HV (Inverter, Motore, Compressore) sono collegate in equipotenzialità al telaio, fungendo da barriera di rilevamento.
La vera segregazione dell’energia avviene però ai margini fisici del pacco batteria (REESS). Lo schema mostra chiaramente la presenza di teleruttori (i relè K1, K2, K3) posti a monte del circuito che sono del tipo “normalmente aperto” e si chiudono esclusivamente in presenza di un segnale di consenso a 12V fornito dal supervisore di bordo. Se tale consenso viene a mancare – sia a causa di un interblocco (HVIL) aperto, di uno schianto o della rimozione manuale del Service Plug da parte del tecnico – i relè si aprono istantaneamente, confinando l’alta tensione all’interno del solido involucro metallico della batteria. A protezione estrema contro i cortocircuiti catastrofici, la linea è protetta da un fusibile di alto amperaggio (es. 500 A).
Tuttavia, per i tecnici qualificati, il blocco “Celle” a monte dei relè rappresenta il limite concettuale invalicabile della sicurezza del veicolo: la Stranded Energy (energia intrappolata). Anche con i contattori aperti, l’energia racchiusa nei moduli elettrochimici è perennemente attiva e non può essere scaricata. L’apertura del coperchio della batteria espone l’operatore a una “Zona di lavoro sotto tensione permanente (DL = 0 mm)”, dove l’unica mitigazione del rischio è affidata alle rigide procedure operative, all’uso di utensili isolati fino a 1000V e alla posa di teli isolanti dielettrici.
Le insidie della conversione DC/AC e le energie residue
Procedendo lungo l’architettura verso l’Inverter Trifase e il Motore di Trazione, incontriamo criticità spesso sottovalutate legate all’elettronica di potenza e alla cinematica del mezzo.
L’Inverter funge da ponte tra l’energia in corrente continua (DC) della batteria e quella in corrente alternata (AC) necessaria per il motore elettrico. Al suo interno, a cavallo del cosiddetto DC-Link, è presente un imponente banco di condensatori di lisciamento utilizzati per stabilizzare il valore della tensione di riferimento. Questo genera un importante rischio capacitivo latente: la de-energizzazione del veicolo (tramite l’apertura dei relè K) non rende immediatamente sicuro l’Inverter. L’assenza di tensione non è istantanea, e il tecnico deve rigorosamente attendere i tempi di scarica fisiologica dei condensatori (spesso dai 5 ai 15 minuti) prima di poter eseguire la fondamentale Verifica di Assenza Tensione (VAT) con un rivelatore bipolare certificato.
Un ulteriore rischio indotto deriva dal principio fisico della frenata rigenerativa. Durante la marcia in discesa o in decelerazione, il motore si trasforma in un generatore, ricaricando la batteria e offrendo freno motore. Dal punto di vista della sicurezza d’emergenza o di officina, questo principio implica che se un veicolo in avaria viene trainato incautamente facendolo rotolare sulle proprie ruote motrici, il motore genererà una forza elettromotrice (FEM) direttamente nell’Inverter. Un traino eseguito in modo improprio non solo rischia di distruggere i ponti IGBT per sovraccarico, ma immette alta tensione incontrollata in un sistema teoricamente spento, motivo per cui i costruttori impongono vincoli severissimi (come velocità a passo d’uomo o divieto totale di traino su ruote in caso di guasto elettrico).
Il monitoraggio dell’isolamento e i limiti diagnostici
Infine, il flusso energetico attraversa la Junction Box per alimentare i servizi ad alta tensione, quali il compressore del climatizzatore (A/C) e il riscaldatore dell’abitacolo. Questi cablaggi percorrono il veicolo e sono soggetti a forti sbalzi termici, usura e vibrazioni meccaniche, che possono compromettere l’isolante solido.
Per mantenere l’integrità del Sistema IT, il veicolo si affida al monitoraggio della Perdita di Isolamento (Loss of Isolation). È qui che emerge un’importante discrepanza che ogni esperto del settore deve conoscere: la differenza tra la soglia diagnostica di bordo e il parametro di collaudo d’officina. Durante l’utilizzo, viene genericamente tollerato un progressivo calo dell’isolamento. Fino a quando la resistenza verso il telaio non scende a valori critici tipici del “primo guasto”, l’auto continua a funzionare, registrando l’anomalia (DTC) solo al raggiungimento della soglia di allarme. Al contrario, durante un intervento di ispezione a circuito de-energizzato, il tecnico armato di Megaohmmetro deve imporre tensioni di prova di 500V o 1000V. In questo scenario, i manuali di servizio forniscono il valore della resistenza d’isolamento. Valori operativi inferiori (anche nell’ordine dei Kilo-ohm, insufficienti ad innescare il blocco di bordo) sono considerati dai manutentori come il sintomo palese di un grave degrado latente dell’isolamento della batteria rispetto alla parte metallica del veicolo.
In conclusione, questo schema a blocchi ci dimostra che la sicurezza di un’auto elettrica è garantita da formidabili barriere fisiche ed elettroniche (relè attivi, sistema IT, monitoraggio isolamento). Tuttavia, laddove la tecnologia deve arrendersi ai principi della fisica (energia intrappolata nelle celle, scarica dei condensatori, motori che diventano generatori rotolando), la vera barriera salvavita diventa la profonda competenza tecnica dell’operatore e il rigoroso rispetto delle procedure di messa in sicurezza.
I nostri tecnici possono darti tutto il supporto necessario
I professionisti della SicurOtto S.r.l possono dare tutto il supporto necessario per l’analisi di questi scenari ad alto rischio, attraverso procedure mirate e formazione per i vari profili di tecnici chiamati ad operare su queste tipologie di veicoli.
👉 Per approfondire vedi la nostra Prime Solution sul Rischio Elettrico:
https://sicurotto.it/rischio-elettrico
👉 I nostri corsi di formazione:
https://sicurotto.it/formazione
👉 Scopri tutti i nostri servizi
Segui le nostre pagine sui social per rimanere aggiornato

https://www.linkedin.com/company/sicur8

https://www.facebook.com/SicurOtto
Ing. Daniele Longo
0 commenti